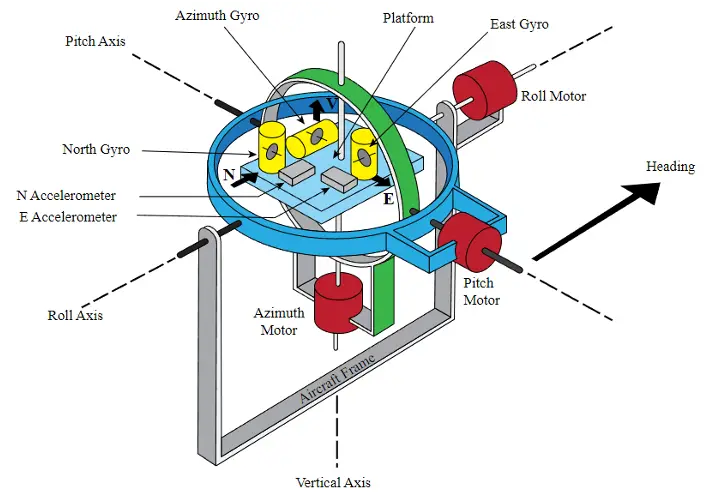
惯性导航系统 惯性导航系统(INS)结合使用加速度计和角速率传感器(陀螺仪)来探测高度、位置和运动。它们还可以探测姿态、位置、速度、温度或磁场。 惯性导航依靠了解初始位置、速度和姿态来测量姿态速率和加速度。 惯性导航系统的运行取决于牛顿经典力学定律。 它是唯一不依赖于外部参考的导航形式。 应用环境: 移动机器人 运输工具:船舶; 飞机; 军事:潜艇; 飞机; 导弹; 宇宙飞船 主要成分: 加速度计(运动传感器) 旋转传感器(陀螺仪) 磁传感器(磁力计) 气压高度计